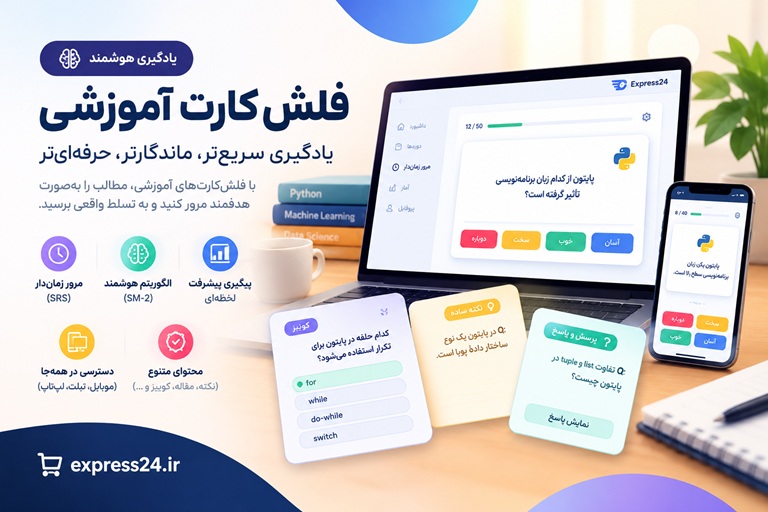
فلشکارتهای آموزشی پیادهسازی ناوبری هوشمند با ROS2 Nav2 و SLAM
🎓 دوره آموزشی جامع
📚 اطلاعات دوره
عنوان دوره: دوره پیادهسازی ناوبری هوشمند با ROS2 Nav2 و SLAM
موضوع کلی: رباتیک و سیستمهای خودکار
موضوع میانی: ناوبری و مسیریابی رباتهای متحرک
📋 سرفصلهای دوره
- 1. مقدمهای بر ناوبری رباتهای متحرک و ROS2
- 2. معرفی معماری Nav2 و اجزای اصلی آن
- 3. نصب و راهاندازی ROS2 و پکیج Nav2
- 4. مفاهیم پایه SLAM: محلیسازی و نقشهسازی همزمان
- 5. معرفی انواع سنسورهای فاصلهیاب و دقت در SLAM
- 6. کار با فیلتر کالمن توسعهیافته (EKF) در محلیسازی
- 7. مبانی فیلتر ذرات و الگوریتم Monte Carlo
- 8. پیادهسازی SLAM با Gmapping و Cartographer
- 9. معماری نقشههای اشغالی (Occupancy Grid) در Nav2
- 10. تبدیلات مختصاتی (TF2) در ناوبری ربات
- 11. پیکربندی و کالیبراسیون حسگرهای لیدار و دوربین
- 12. درک دادههای لیدار و تولید PointCloud
- 13. معرفی گرههای اصلی Nav2: Planner و Controller
- 14. الگوریتم مسیریابی جهانی Dijkstra و A*
- 15. الگوریتم مسیریابی محلی Dynamic Window Approach (DWA)
- 16. پیکربندی پارامترهای مسیریاب محلی Regulated Pure Pursuit
- 17. مدیریت سرعت و شتاب با محدودیتهای حرکتی
- 18. پیادهسازی رفتارهای اجتناب از مانع در Nav2
- 19. تنظیم Costmapهای سراسری و محلی
- 20. پارامترهای Inflation و لایههای Costmap
- 21. ادغام سنسورهای متعدد در Costmap با Sensor Layer
- 22. مدیریت لایههای استاتیک و پویا در نقشه
- 23. معماری رفتار (Behavior Tree) در Nav2
- 24. طراحی درخت رفتار سفارشی برای وظایف ناوبری
- 25. کار با سرویسها و اکشنهای Nav2
- 26. پیادهسازی ناوبری نقطهای (Waypoint Navigation)
- 27. مدیریت چرخش و حرکتهای دقیق ربات
- 28. تشخیص و بازیابی از خطاهای مسیریابی
- 29. پیکربندی Recovery Behaviorها در Nav2
- 30. بهبود عملکرد با تنظیم نرخ بهروزرسانی Costmap
- 31. معرفی AMCL برای محلیسازی مبتنی بر نقشه
- 32. تنظیم پارامترهای AMCL و تطبیق با ربات
- 33. محلیسازی در محیطهای پویا و ناشناخته
- 34. ادغام SLAM با Nav2 برای نقشهسازی بلادرنگ
- 35. ذخیره و بارگذاری نقشههای ساخته شده
- 36. ناوبری در نقشههای از پیش ساخته شده
- 37. کار با ابزار RViz برای مانیتورینگ ناوبری
- 38. شبیهسازی ربات در Gazebo با پشتیبانی Nav2
- 39. راهاندازی دنیای شبیهسازی سفارشی برای تست
- 40. تست سناریوهای ناوبری در محیطهای Indoor
- 41. ناوبری در محیطهای Outdoor با GPS و Nav2
- 42. ادغام دادههای GPS و IMU در محلیسازی
- 43. مدیریت نویز و خطای سنسورها در ناوبری
- 44. پیادهسازی ناوبری با رباتهای چرخدار تفاضلی
- 45. پیکربندی Nav2 برای رباتهای چهارچرخ (Ackermann)
- 46. استفاده از کینماتیک معکوس در ناوبری
- 47. بهینهسازی مسیر با الگوریتمهای مبتنی بر گرادیان
- 48. مفاهیم برنامهریزی حرکت (Motion Planning) در Nav2
- 49. کار با پلاگینهای سفارشی برای مسیریابها
- 50. توسعه یک پلاگین Controller سفارشی در C++
- 51. توسعه یک پلاگین Planner سفارشی در C++
- 52. یکپارچهسازی بینایی کامپیوتر با Nav2 برای تشخیص مانع
- 53. استفاده از YOLO برای تشخیص اشیاء در مسیر ناوبری
- 54. مدیریت اولویتها در ناوبری چندرباتی
- 55. هماهنگی بین رباتها با استفاده از ROS2
- 56. ناوبری در محیطهای تنگ و راهروها
- 57. مدیریت دربها و آسانسورها در ناوبری خودکار
- 58. پارامترهای ایمنی و توقف اضطراری در Nav2
- 59. تنظیم محدودیتهای میدان دید سنسورها
- 60. تست عملکرد ناوبری با متریکهای ارزیابی
- 61. عیبیابی مشکلات رایج در Nav2
- 62. بهبود مصرف حافظه و CPU در ناوبری
- 63. ذخیره و بازپخش لاگهای ناوبری برای تحلیل
- 64. پیادهسازی ناوبری مبتنی بر وظیفه (Task-Driven)
- 65. ادغام Nav2 با سیستمهای مدیریت وظیفه
- 66. استفاده از سرویسهای وبی برای دریافت مسیر از راه دور
- 67. ناوبری در نقشههای سهبعدی با OctoMap
- 68. کار با فیلترهای سهبعدی در SLAM
- 69. انتقال از شبیهسازی به ربات واقعی
- 70. کالیبراسیون نهایی ربات برای ناوبری دقیق
- 71. مدیریت باتری و ایستگاههای شارژ خودکار
- 72. طراحی سیستم بازگشت به خانه (Home Return)
- 73. بهینهسازی مسیر با یادگیری تقویتی (مقدماتی)
- 74. استفاده از کتابخانههای Python برای رابط Nav2
- 75. راهاندازی ناوبری در بستر چندپلتفرمی
- 76. مستندسازی و اشتراکگذاری تنظیمات Nav2
SMART LEARNING PLATFORM
از مطالعه تا یادگیری ماندگار
فراتر از یک مجموعه فلشکارت؛ تجربهای تعاملی برای یادگیری، تمرین، مرور هوشمند و مشاهده مسیر پیشرفت شما، همراه با امکان دریافت گواهی پایان دوره در دورههای واجد شرایط.
مرور فاصلهدار
آمار یادگیری
گواهی دوزبانه
یادگیری را به یک مسیر قابل پیگیری تبدیل کنید
با ورود به سامانه آموزشی، محتوای دوره را بهصورت مرحلهای دنبال کنید، فلشکارتها را مرور کنید، دانش خود را با پرسشها و آزمونها بسنجید و روند پیشرفتتان را در طول مسیر ببینید.
⟳
مرور فاصلهدار هوشمند
با مرور زماندار، کارتهای تازه و کارتهای سررسیدشده را بر اساس برنامه مرور دنبال کنید. ارزیابی پاسخها به زمانبندی مرورهای بعدی کمک میکند تا تمرین متناسبتری داشته باشید.
◉
مشاهده مسیر پیشرفت
میزان مشاهده فلشکارتها، فعالیتهای مرور، عملکرد آزمونها و آمار یادگیری را بررسی کنید و تصویر روشنتری از مسیر آموزشی خود داشته باشید.
▤
یادگیری مرحلهبهمرحله
فصلها و بخشهای آموزشی را به ترتیب دنبال کنید، مطالب دیدهنشده را پیدا کنید و بدون سردرگمی به ادامه مسیر برگردید.
✓
تمرین و سنجش آموختهها
با نکتههای آموزشی، پرسش و پاسخ، کوییزها و آزمونهای پایان فصل، دانستههای خود را تمرین کنید و بخشهایی را که به توجه بیشتری نیاز دارند بشناسید.
SMART REVIEW
هر بار، مرور هدفمندتر
لازم نیست هر روز از ابتدا درباره اینکه چه چیزی را مرور کنید تصمیم بگیرید. سامانه، صف مرور روزانه را بر اساس کارتهای تازه و موعد مرور کارتها آماده میکند. شما پاسخ را ارزیابی میکنید و برنامه مرور با توجه به آن تنظیم میشود.
دوباره
برای کارتهایی که به تمرین زودتر نیاز دارند.
سخت
برای پاسخهایی که با دشواری به یاد آمدهاند.
خوب
برای پاسخهایی که بهدرستی به یاد آوردهاید.
آسان
برای کارتهایی که پاسخ آنها را بهآسانی میدانید.
برنامه مرور بر اساس ارزیابی شما تنظیم میشود؛ مرور منظم میتواند به تثبیت آموختهها کمک کند، اما بهتنهایی تضمینکننده تسلط کامل نیست.
محتوا را به شیوههای مختلف تمرین کنید
ساختار دورهها متناسب با موضوع آموزشی طراحی شده است و ممکن است انواع مختلفی از محتوا را در بر بگیرد.
نکتههای ساده
برای مرور سریع مفاهیم اصلی و نکات کلیدی.
نکتههای رسمی
برای تمرین تعاریف، اصطلاحات و بیان دقیق علمی.
کوییز
برای سنجش درک مطلب و بررسی گزینه صحیح.
پرسش و پاسخ
برای تمرین یادآوری و سنجش میزان تسلط بر مطالب.
محتوای هر دوره بر اساس ساختار و امکانات فعال همان دوره ارائه میشود.
LEARN ANYWHERE
همراه شما روی مرورگر
برای استفاده از نسخه تحت وب، کافی است با حساب کاربری خود وارد سامانه شوید. بدون نیاز به نصب یک برنامه اختصاصی، میتوانید از مرورگر سازگار روی گوشی، تبلت یا رایانه به دورههای در دسترس خود مراجعه کنید.
گوشی هوشمند
برای مطالعه در زمانهای کوتاه
تبلت و لپتاپ
برای مطالعه و مرور راحتتر
حساب کاربری شخصی
برای دسترسی به دورههای مجاز شما
COURSE COMPLETION CERTIFICATE
گواهی پایان دوره؛ ثبت دستاورد شما
در دورههایی که امکان دریافت گواهی برای آنها فعال است، میتوانید پس از تکمیل شرایط آموزشی، درخواست گواهی پایان دوره ثبت کنید.
شرایط درخواست گواهی
✓ داشتن دسترسی دارای قابلیت گواهی برای دوره مربوطه.
✓ تکمیل اطلاعات لازم در پروفایل، شامل کد ملی معتبر، عکس پرسنلی و نام و نام خانوادگی انگلیسی.
✓ مشاهده تمام فلشکارتهای فعال دوره.
✓ قبولی در آزمونهای پایان فصل، در صورت وجود آزمون برای فصلها.
فارسی و انگلیسی
پس از تأیید و انتشار، نسخههای فارسی و انگلیسی گواهی در دسترس قرار میگیرند.
استعلام آنلاین
گواهی منتشرشده دارای QR Code و لینک اختصاصی برای بررسی آنلاین اعتبار آن است.
دانلود و چاپ
پس از انتشار گواهی، امکان دریافت نسخه PDF فارسی و انگلیسی و چاپ آن فراهم است.
توجه: ثبت درخواست به معنای صدور قطعی نیست. درخواست گواهی پس از بررسی و تأیید ادمین منتشر میشود. این گواهی، گواهی پایان دوره آموزشی است و بهخودیخود معادل مدرک دانشگاهی یا مدرک رسمی مورد تأیید نهادهای دولتی نیست.
یادگیری را شروع کنید؛ پیشرفت را دنبال کنید
با تمرین منظم، مرور هدفمند و پیگیری مسیر آموزشی خود، قدمبهقدم دانش و مهارتهایتان را گسترش دهید.
هر کارت، یک قدم به جلو
امکانات محتوایی، مرور و گواهی بر اساس سطح دسترسی و تنظیمات هر دوره متفاوت است.
نگاهی به محیط سامانه
یادگیری هوشمند، قدمبهقدم
با محیط سامانه آموزشی آشنا شوید و نمونههایی از فضای یادگیری، فلشکارتها و ابزارهای مرور و تمرین را مشاهده کنید.
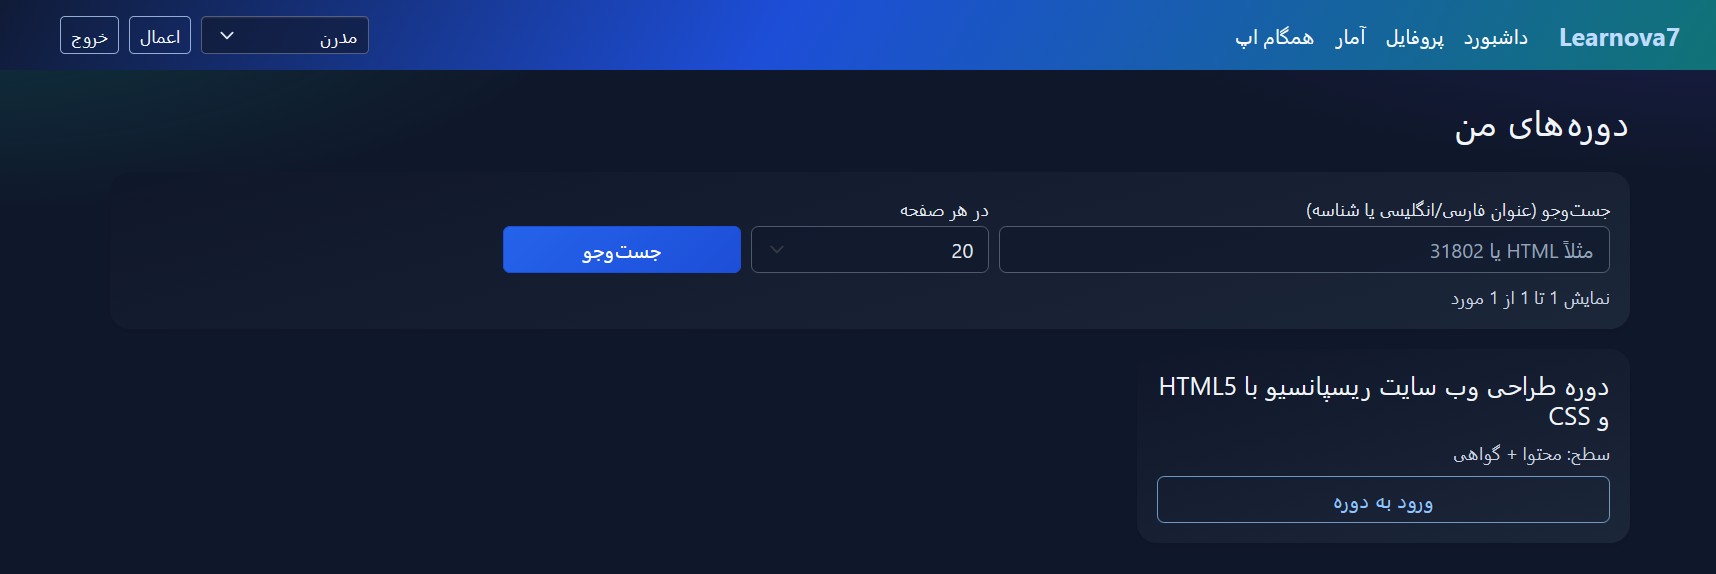
محیط سامانه آموزشی
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
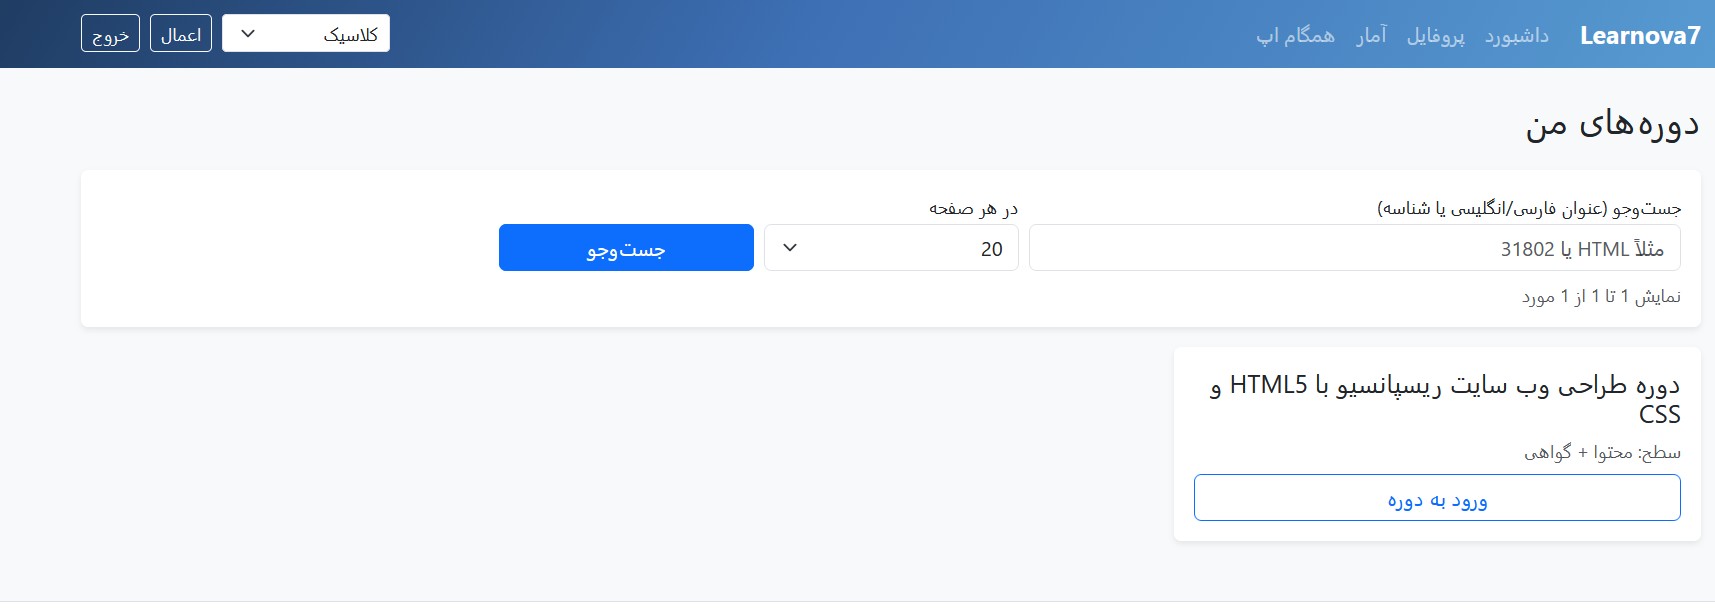
یادگیری و مرور مطالب
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
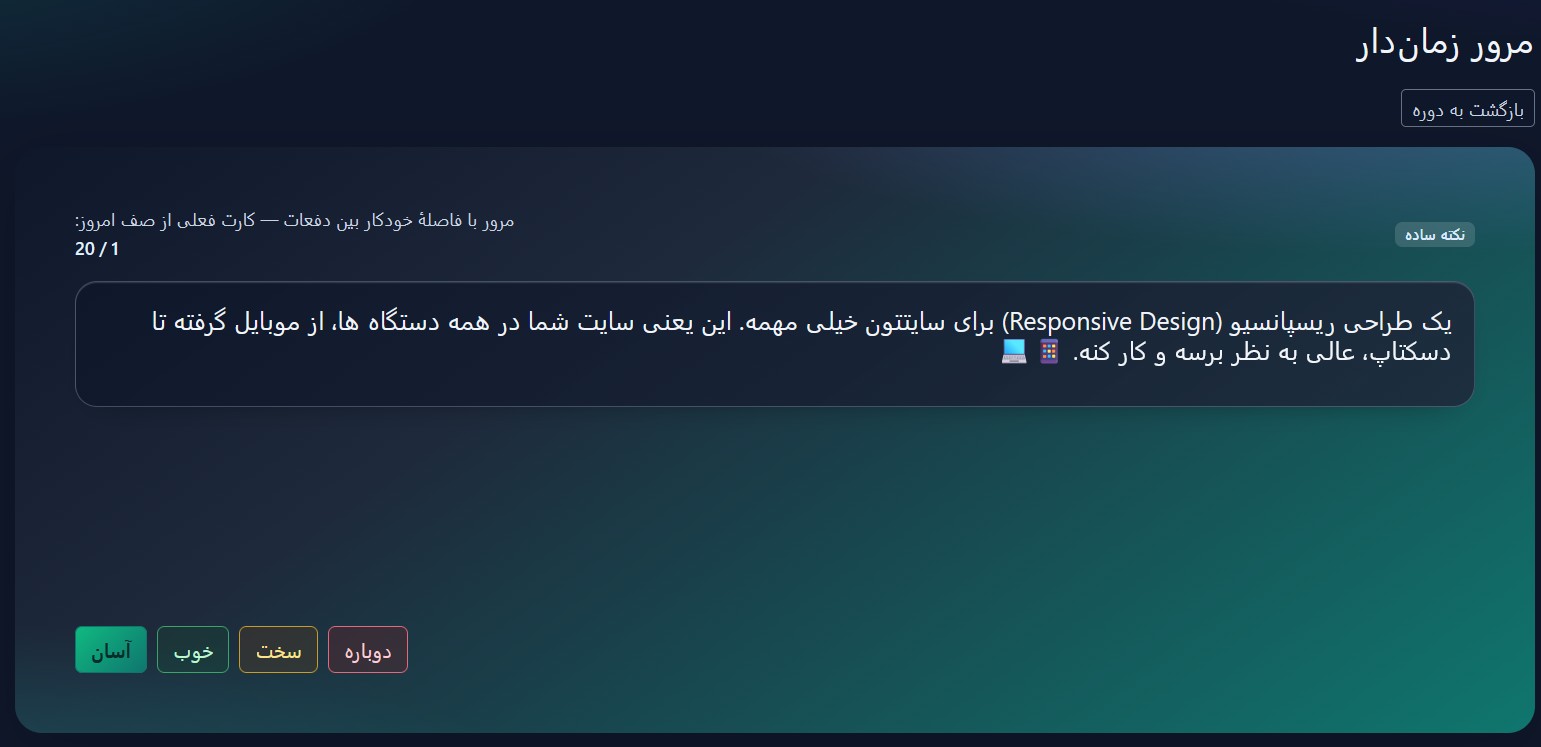
تجربه مطالعه تعاملی
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
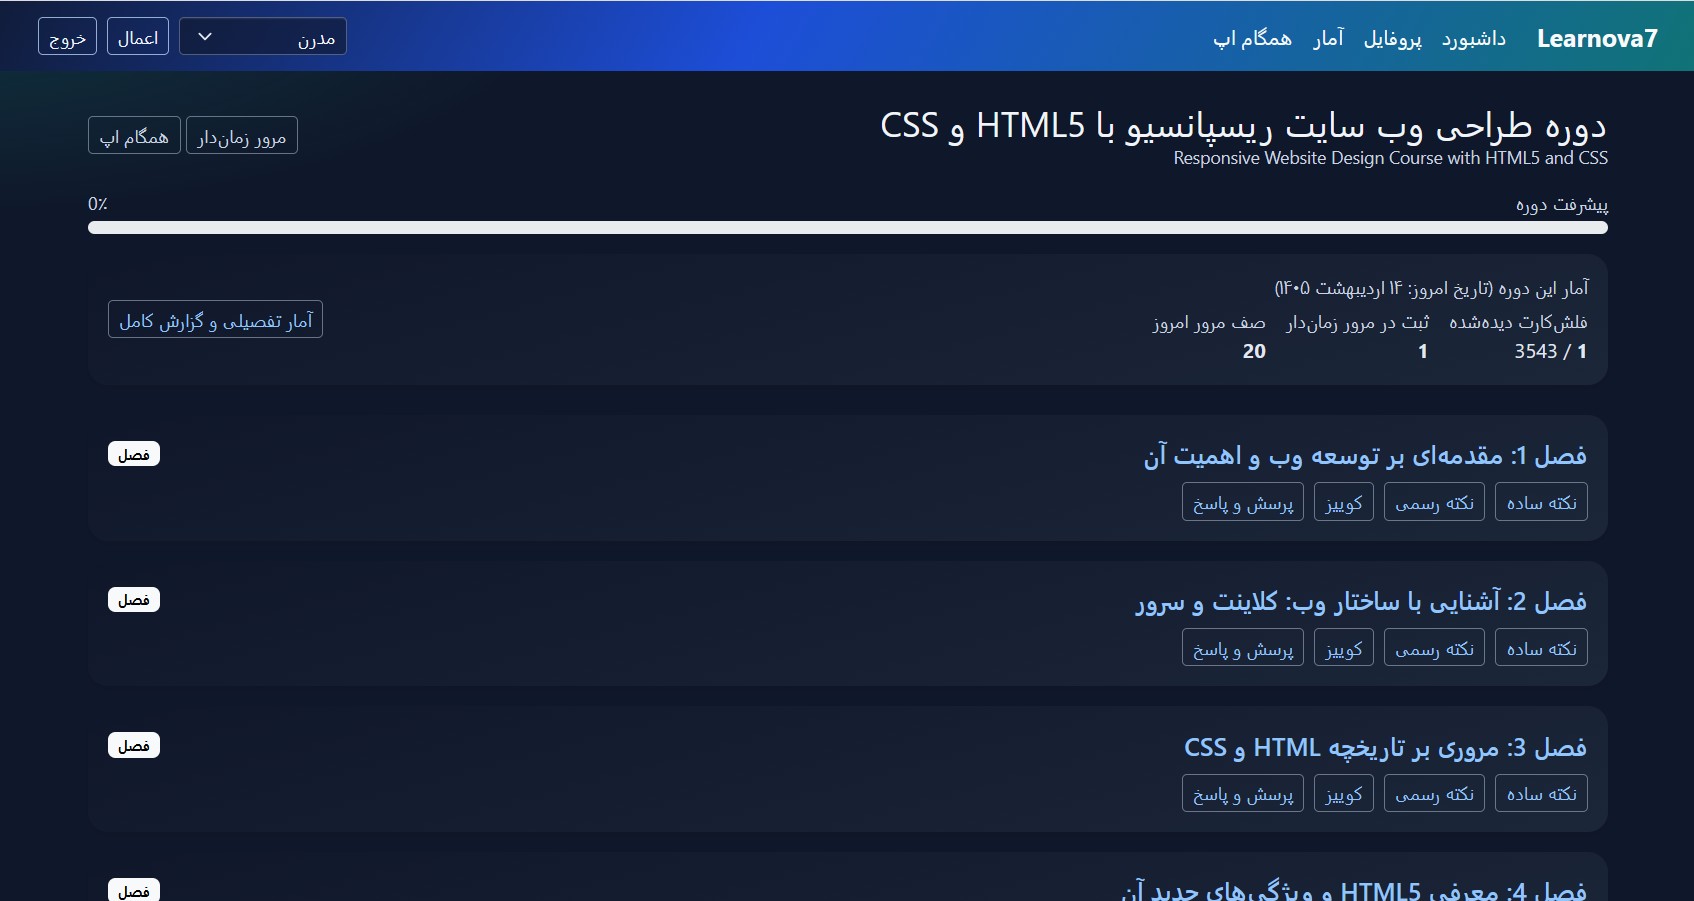
امکانات بیشتر سامانه
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
یادگیری فراتر از مطالعه معمولی
با فلشکارتهای آموزشی، مرور هدفمند و تمرین مستمر، مطالب را فعالانه یاد بگیرید و مسیر پیشرفت خود را دنبال کنید.
تگها:
ROS2 Nav2
SLAM
پشته ناوبری
رباتیک ROS2
سیستمهای خودکار
مسیریابی ربات متحرک
ناوبری ربات
ناوبری هوشمند
نظرات
هنوز نظری ثبت نشده است.
وارد شوید تا نظر ثبت کنید.