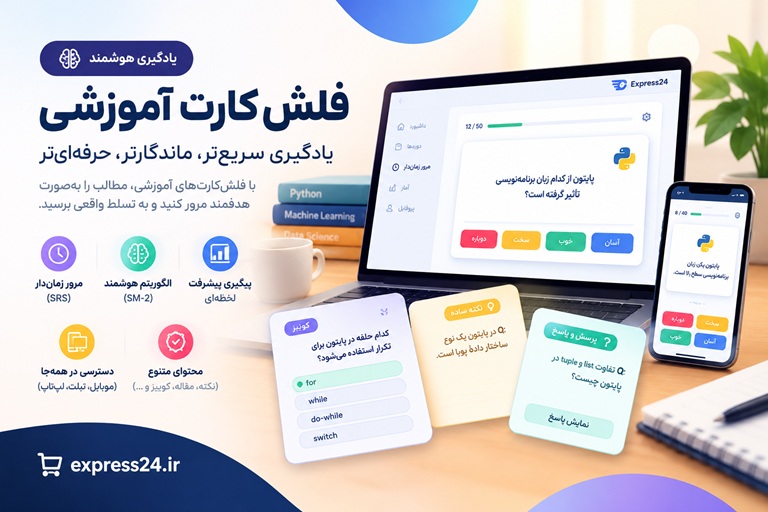
فلشکارتهای آموزشی مفاهیم ردیابی و ناوبری (Tracking and Navigation) در سیستمهای نهفته
دوره جامع ردیابی و ناوبری در سیستمهای نهفته | متخصص سیستمهای نهفته شوید! 🔑 کلید ورود به دنیای سیستمهای نهفته: دوره جامع ردیابی و ناوبری! 🔑 آیا به دنیای شگفتانگیز سیستمهای نهفته علاقهمندید؟ آیا م...
🎓 دوره آموزشی جامع
📚 اطلاعات دوره
عنوان دوره: دوره مفاهیم ردیابی و ناوبری (Tracking and Navigation) در سیستمهای نهفته
موضوع کلی: برنامه نویسی
موضوع میانی: سیستمهای نهفته (Embedded Systems)
📋 سرفصلهای دوره
- 1. معرفی دوره: مفاهیم ردیابی و ناوبری در سیستمهای نهفته
- 2. مقدمهای بر سیستمهای نهفته و کاربردهای آنها
- 3. معماری کلی سیستمهای نهفته: سختافزار و نرمافزار
- 4. میکروکنترلرها و میکروپروسسورها در سیستمهای نهفته
- 5. مفاهیم زمان واقعی (Real-time) در سیستمهای نهفته
- 6. زبانهای برنامهنویسی برای سیستمهای نهفته (C/C++)
- 7. محیطهای توسعه و ابزارهای برنامهنویسی (IDE, Toolchains)
- 8. تعاریف بنیادی: ردیابی، ناوبری، موقعیتیابی
- 9. سیستمهای مختصات و چارچوبهای مرجع (Reference Frames)
- 10. مدلسازی حرکت و دینامیک سیستمها
- 11. چالشها و محدودیتها در ردیابی و ناوبری نهفته
- 12. معرفی سیستمهای ماهوارهای ناوبری جهانی (GNSS)
- 13. اصول کار GPS: سیگنالها، ماهوارهها، گیرندهها
- 14. محاسبه موقعیت با استفاده از GNSS: تثلیث برد (Trilateration)
- 15. دقت و خطاهای GNSS (SA, multipath, atmospheric)
- 16. بهبود دقت GNSS: DGPS, RTK, PPK
- 17. ماژولهای GNSS در سیستمهای نهفته: انتخاب و پیکربندی
- 18. معرفی سنسورهای اندازهگیری اینرسی (IMU): شتابسنج، ژیروسکوپ، مغناطیسسنج
- 19. اصول کار شتابسنجها و کاربردهای آن
- 20. اصول کار ژیروسکوپها و کاربردهای آن
- 21. اصول کار مغناطیسسنجها (قطبنما) و کاربردهای آن
- 22. خطاهای سنسورهای اینرسی: Drift, Noise, Bias
- 23. کالیبراسیون سنسورهای اینرسی: روشها و الگوریتمها
- 24. ماژولهای IMU در سیستمهای نهفته: انتخاب و اتصال
- 25. سنسورهای اولتراسونیک برای اندازهگیری فاصله
- 26. سنسورهای فروسرخ (IR) برای تشخیص مانع و فاصله
- 27. لیدار (LiDAR): اصول و کاربردها در ناوبری
- 28. رادار (Radar): اصول و کاربردها در ناوبری خودرویی
- 29. دوربینها به عنوان سنسور (Visual Odometry)
- 30. سنسورهای سرعت و مسافت (Odometry)
- 31. سنسورهای فشارسنج (Barometric Altimeter) برای اندازهگیری ارتفاع
- 32. رابطهای سختافزاری برای سنسورها (I2C, SPI, UART, Analog)
- 33. برنامهنویسی درایور سنسورها: خواندن و تفسیر دادهها
- 34. مفاهیم زمانبندی و وقفه (Interrupts) در جمعآوری داده
- 35. نمونهبرداری و نرخ داده (Sampling Rate)
- 36. تبدیل آنالوگ به دیجیتال (ADC) برای سنسورهای آنالوگ
- 37. مدیریت جریان داده و بافرینگ (Buffering)
- 38. همگامسازی دادههای سنسورها (Sensor Synchronization)
- 39. مبانی پردازش سیگنال دیجیتال (DSP) برای دادههای سنسور
- 40. فیلترهای پایه: میانگین متحرک (Moving Average)
- 41. فیلترهای مرتبه اول و دوم (RC Filters - دیجیتال)
- 42. معرفی فیلتر کالمن (Kalman Filter) برای سیستمهای خطی
- 43. مدلسازی سیستم و نویز برای فیلتر کالمن
- 44. پیادهسازی فیلتر کالمن گام به گام در C/C++
- 45. فیلتر کالمن توسعهیافته (Extended Kalman Filter - EKF) برای سیستمهای غیرخطی
- 46. فیلتر کالمن بدون خطا (Unscented Kalman Filter - UKF)
- 47. فیلتر مکمل (Complementary Filter) برای ترکیب شتابسنج و ژیروسکوپ
- 48. فیلترهای ذرهای (Particle Filters)
- 49. الگوریتمهای ترکیب سنسور (Sensor Fusion) و وزندهی
- 50. برآورد جهت و وضعیت (Attitude Estimation): Quaternions and Euler Angles
- 51. موقعیتیابی با استفاده از Dead Reckoning
- 52. خطاهای انباشتگی در Dead Reckoning و راههای کاهش آن
- 53. موقعیتیابی با استفاده از GNSS (مرور و پیشرفته)
- 54. موقعیتیابی در محیطهای بسته (Indoor Positioning Systems - IPS)
- 55. IPS مبتنی بر Wi-Fi و بلوتوث (BLE Beacons)
- 56. IPS مبتنی بر امواج رادیویی (RFID, UWB)
- 57. SLAM: موقعیتیابی و نقشهبرداری همزمان
- 58. SLAM مبتنی بر بینایی (Visual SLAM)
- 59. SLAM مبتنی بر لیدار (LiDAR SLAM)
- 60. SLAM مبتنی بر اینرسی و سایر سنسورها (Multi-sensor SLAM)
- 61. الگوریتمهای Graph-based SLAM
- 62. تکنیکهای بهینهسازی نقشه در SLAM (Loop Closure)
- 63. نقشه برداری محیط (Mapping): Occupancy Grids, Point Clouds
- 64. مفاهیم ناوبری: نقطهیابی، دنبال کردن مسیر
- 65. نمایش نقشه و محیط برای برنامهریزی مسیر
- 66. الگوریتمهای جستجوی مسیر در گرافها: Dijkstra, A*
- 67. A* با وزندهی و هیوریستیکهای پیشرفته
- 68. برنامهریزی مسیر محلی و سراسری (Global vs. Local Path Planning)
- 69. الگوریتمهای مبتنی بر نمونهبرداری (Sampling-based): RRT, PRM
- 70. ناوبری مبتنی بر رفتار (Behavior-based Navigation)
- 71. اجتناب از موانع (Obstacle Avoidance): روشهای پتانسیل مجازی، میدانهای برداری
- 72. دنبال کردن مسیر (Path Following) و Line Following
- 73. برنامهریزی مسیر برای چند ربات/چند عامل
- 74. مفاهیم پایه کنترل: حلقه باز و حلقه بسته
- 75. کنترلکنندههای PID و تنظیم پارامترها (Tuning)
- 76. کنترل موتورها و اکچویتورها در سیستمهای نهفته
- 77. کنترل حرکت رباتهای چرخدار (Wheeled Robotics Control)
- 78. کنترل حرکت پرندههای بدون سرنشین (Drone Flight Control)
- 79. فیدبک کنترل و پایداری سیستم
- 80. کنترل تطبیقی و مقاوم (Adaptive and Robust Control)
- 81. پروتکلهای ارتباطی بیسیم برد کوتاه (Bluetooth, BLE)
- 82. Wi-Fi در سیستمهای نهفته: اتصال و انتقال داده
- 83. LoRa/LoRaWAN برای ارتباطات دوربرد کممصرف
- 84. ارتباطات سلولی (GSM, 4G, 5G) برای ردیابی جهانی
- 85. پروتکلهای شبکه (TCP/IP, UDP)
- 86. ارتباطات سیمی (Ethernet) و کاربردهای آن
- 87. امنیت ارتباطات در سیستمهای نهفته (Encryption)
- 88. منابع تغذیه در سیستمهای نهفته (باتریها، مبدلها)
- 89. تکنیکهای کاهش مصرف توان در میکروکنترلرها
- 90. بهینهسازی مصرف انرژی سنسورها و ماژولها
- 91. مدیریت چرخه عمر باتری و تخمین شارژ (Fuel Gauge)
- 92. معرفی RTOS و مزایای آن در سیستمهای نهفته زمان واقعی
- 93. مفاهیم Task, Thread, Scheduler در RTOS
- 94. مدیریت منابع و ارتباط بین وظایف (IPC: Semaphores, Queues, Mutexes)
- 95. پیادهسازی یک ماژول ناوبری با RTOS (مثال FreeRTOS)
- 96. رویکردهای طراحی سختافزار-نرمافزار (Hardware-Software Co-design)
- 97. فرآیند توسعه و دیباگینگ سیستمهای نهفته
- 98. متدولوژیهای تست و اعتبارسنجی سیستمهای ردیابی و ناوبری
- 99. شبیهسازی (Simulation) برای توسعه و آزمایش
- 100. هوش مصنوعی و یادگیری ماشین در ردیابی و ناوبری (AI/ML in T&N)
SMART LEARNING PLATFORM
از مطالعه تا یادگیری ماندگار
فراتر از یک مجموعه فلشکارت؛ تجربهای تعاملی برای یادگیری، تمرین، مرور هوشمند و مشاهده مسیر پیشرفت شما، همراه با امکان دریافت گواهی پایان دوره در دورههای واجد شرایط.
مرور فاصلهدار
آمار یادگیری
گواهی دوزبانه
یادگیری را به یک مسیر قابل پیگیری تبدیل کنید
با ورود به سامانه آموزشی، محتوای دوره را بهصورت مرحلهای دنبال کنید، فلشکارتها را مرور کنید، دانش خود را با پرسشها و آزمونها بسنجید و روند پیشرفتتان را در طول مسیر ببینید.
⟳
مرور فاصلهدار هوشمند
با مرور زماندار، کارتهای تازه و کارتهای سررسیدشده را بر اساس برنامه مرور دنبال کنید. ارزیابی پاسخها به زمانبندی مرورهای بعدی کمک میکند تا تمرین متناسبتری داشته باشید.
◉
مشاهده مسیر پیشرفت
میزان مشاهده فلشکارتها، فعالیتهای مرور، عملکرد آزمونها و آمار یادگیری را بررسی کنید و تصویر روشنتری از مسیر آموزشی خود داشته باشید.
▤
یادگیری مرحلهبهمرحله
فصلها و بخشهای آموزشی را به ترتیب دنبال کنید، مطالب دیدهنشده را پیدا کنید و بدون سردرگمی به ادامه مسیر برگردید.
✓
تمرین و سنجش آموختهها
با نکتههای آموزشی، پرسش و پاسخ، کوییزها و آزمونهای پایان فصل، دانستههای خود را تمرین کنید و بخشهایی را که به توجه بیشتری نیاز دارند بشناسید.
SMART REVIEW
هر بار، مرور هدفمندتر
لازم نیست هر روز از ابتدا درباره اینکه چه چیزی را مرور کنید تصمیم بگیرید. سامانه، صف مرور روزانه را بر اساس کارتهای تازه و موعد مرور کارتها آماده میکند. شما پاسخ را ارزیابی میکنید و برنامه مرور با توجه به آن تنظیم میشود.
دوباره
برای کارتهایی که به تمرین زودتر نیاز دارند.
سخت
برای پاسخهایی که با دشواری به یاد آمدهاند.
خوب
برای پاسخهایی که بهدرستی به یاد آوردهاید.
آسان
برای کارتهایی که پاسخ آنها را بهآسانی میدانید.
برنامه مرور بر اساس ارزیابی شما تنظیم میشود؛ مرور منظم میتواند به تثبیت آموختهها کمک کند، اما بهتنهایی تضمینکننده تسلط کامل نیست.
محتوا را به شیوههای مختلف تمرین کنید
ساختار دورهها متناسب با موضوع آموزشی طراحی شده است و ممکن است انواع مختلفی از محتوا را در بر بگیرد.
نکتههای ساده
برای مرور سریع مفاهیم اصلی و نکات کلیدی.
نکتههای رسمی
برای تمرین تعاریف، اصطلاحات و بیان دقیق علمی.
کوییز
برای سنجش درک مطلب و بررسی گزینه صحیح.
پرسش و پاسخ
برای تمرین یادآوری و سنجش میزان تسلط بر مطالب.
محتوای هر دوره بر اساس ساختار و امکانات فعال همان دوره ارائه میشود.
LEARN ANYWHERE
همراه شما روی مرورگر
برای استفاده از نسخه تحت وب، کافی است با حساب کاربری خود وارد سامانه شوید. بدون نیاز به نصب یک برنامه اختصاصی، میتوانید از مرورگر سازگار روی گوشی، تبلت یا رایانه به دورههای در دسترس خود مراجعه کنید.
گوشی هوشمند
برای مطالعه در زمانهای کوتاه
تبلت و لپتاپ
برای مطالعه و مرور راحتتر
حساب کاربری شخصی
برای دسترسی به دورههای مجاز شما
COURSE COMPLETION CERTIFICATE
گواهی پایان دوره؛ ثبت دستاورد شما
در دورههایی که امکان دریافت گواهی برای آنها فعال است، میتوانید پس از تکمیل شرایط آموزشی، درخواست گواهی پایان دوره ثبت کنید.
شرایط درخواست گواهی
✓ داشتن دسترسی دارای قابلیت گواهی برای دوره مربوطه.
✓ تکمیل اطلاعات لازم در پروفایل، شامل کد ملی معتبر، عکس پرسنلی و نام و نام خانوادگی انگلیسی.
✓ مشاهده تمام فلشکارتهای فعال دوره.
✓ قبولی در آزمونهای پایان فصل، در صورت وجود آزمون برای فصلها.
فارسی و انگلیسی
پس از تأیید و انتشار، نسخههای فارسی و انگلیسی گواهی در دسترس قرار میگیرند.
استعلام آنلاین
گواهی منتشرشده دارای QR Code و لینک اختصاصی برای بررسی آنلاین اعتبار آن است.
دانلود و چاپ
پس از انتشار گواهی، امکان دریافت نسخه PDF فارسی و انگلیسی و چاپ آن فراهم است.
توجه: ثبت درخواست به معنای صدور قطعی نیست. درخواست گواهی پس از بررسی و تأیید ادمین منتشر میشود. این گواهی، گواهی پایان دوره آموزشی است و بهخودیخود معادل مدرک دانشگاهی یا مدرک رسمی مورد تأیید نهادهای دولتی نیست.
یادگیری را شروع کنید؛ پیشرفت را دنبال کنید
با تمرین منظم، مرور هدفمند و پیگیری مسیر آموزشی خود، قدمبهقدم دانش و مهارتهایتان را گسترش دهید.
هر کارت، یک قدم به جلو
امکانات محتوایی، مرور و گواهی بر اساس سطح دسترسی و تنظیمات هر دوره متفاوت است.
نگاهی به محیط سامانه
یادگیری هوشمند، قدمبهقدم
با محیط سامانه آموزشی آشنا شوید و نمونههایی از فضای یادگیری، فلشکارتها و ابزارهای مرور و تمرین را مشاهده کنید.
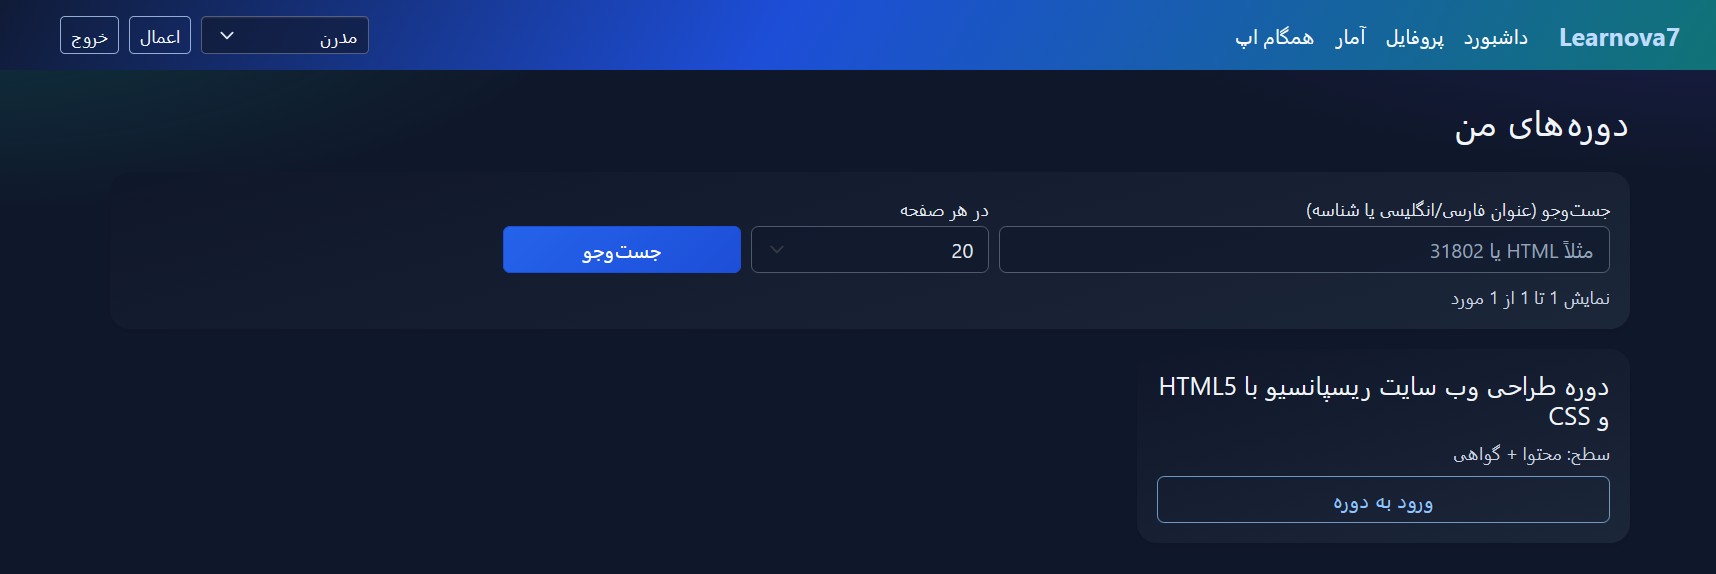
محیط سامانه آموزشی
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
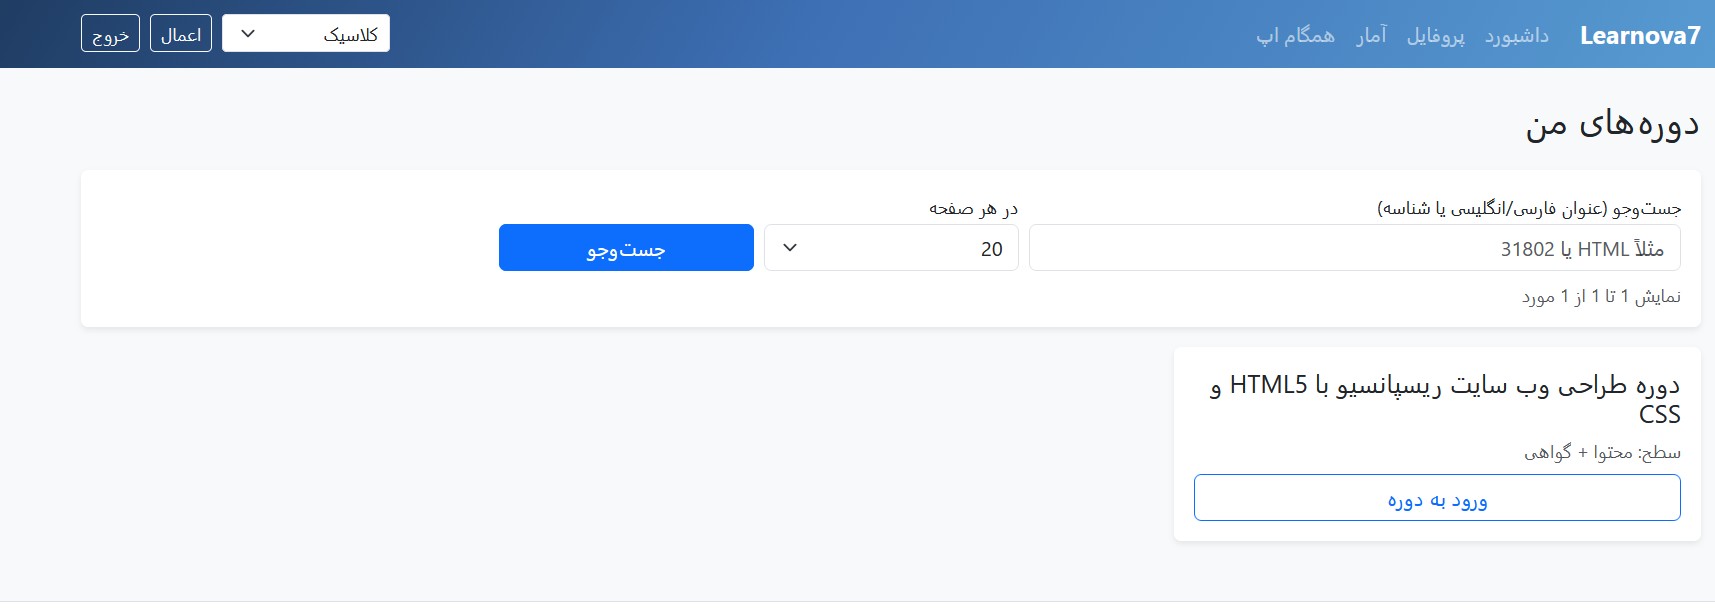
یادگیری و مرور مطالب
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
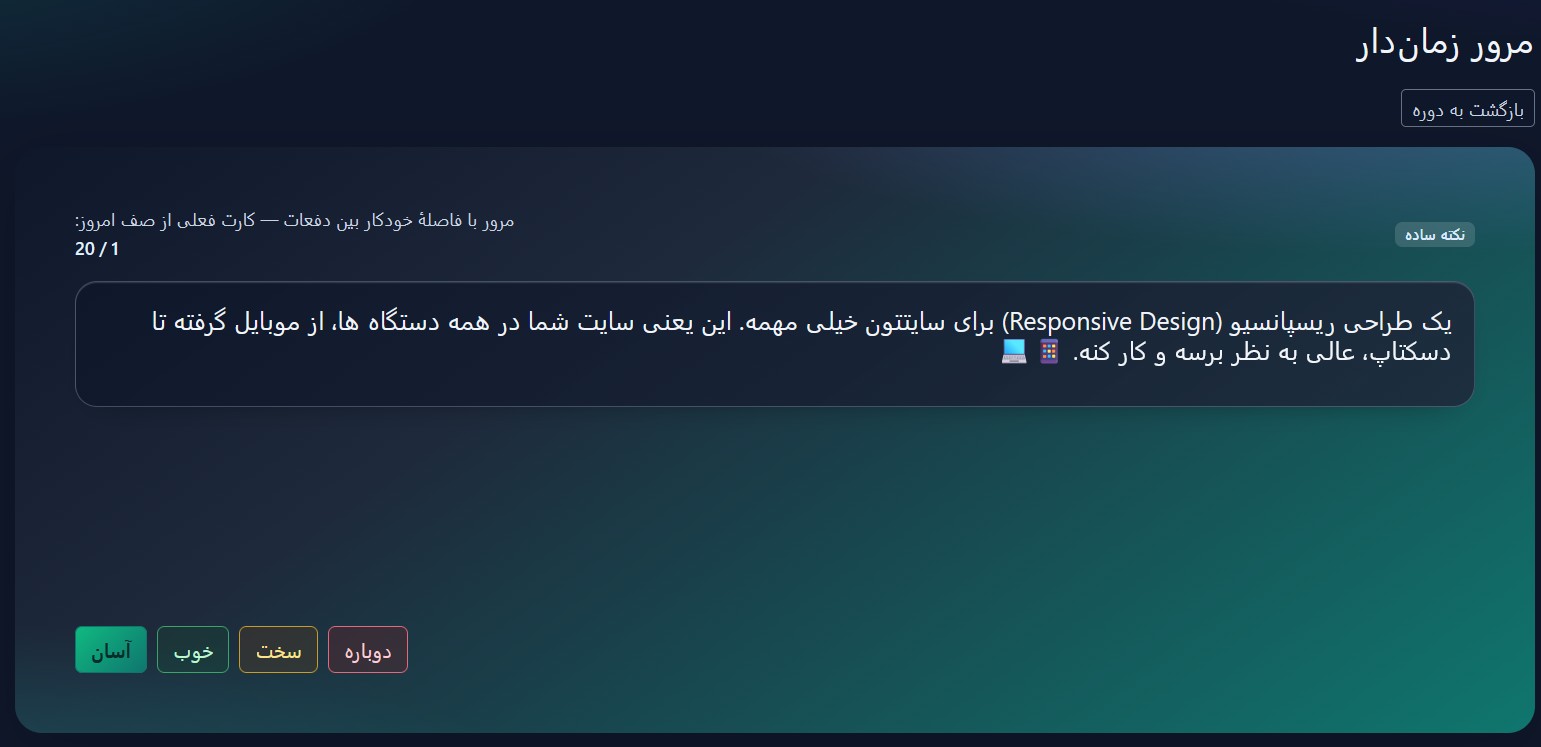
تجربه مطالعه تعاملی
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
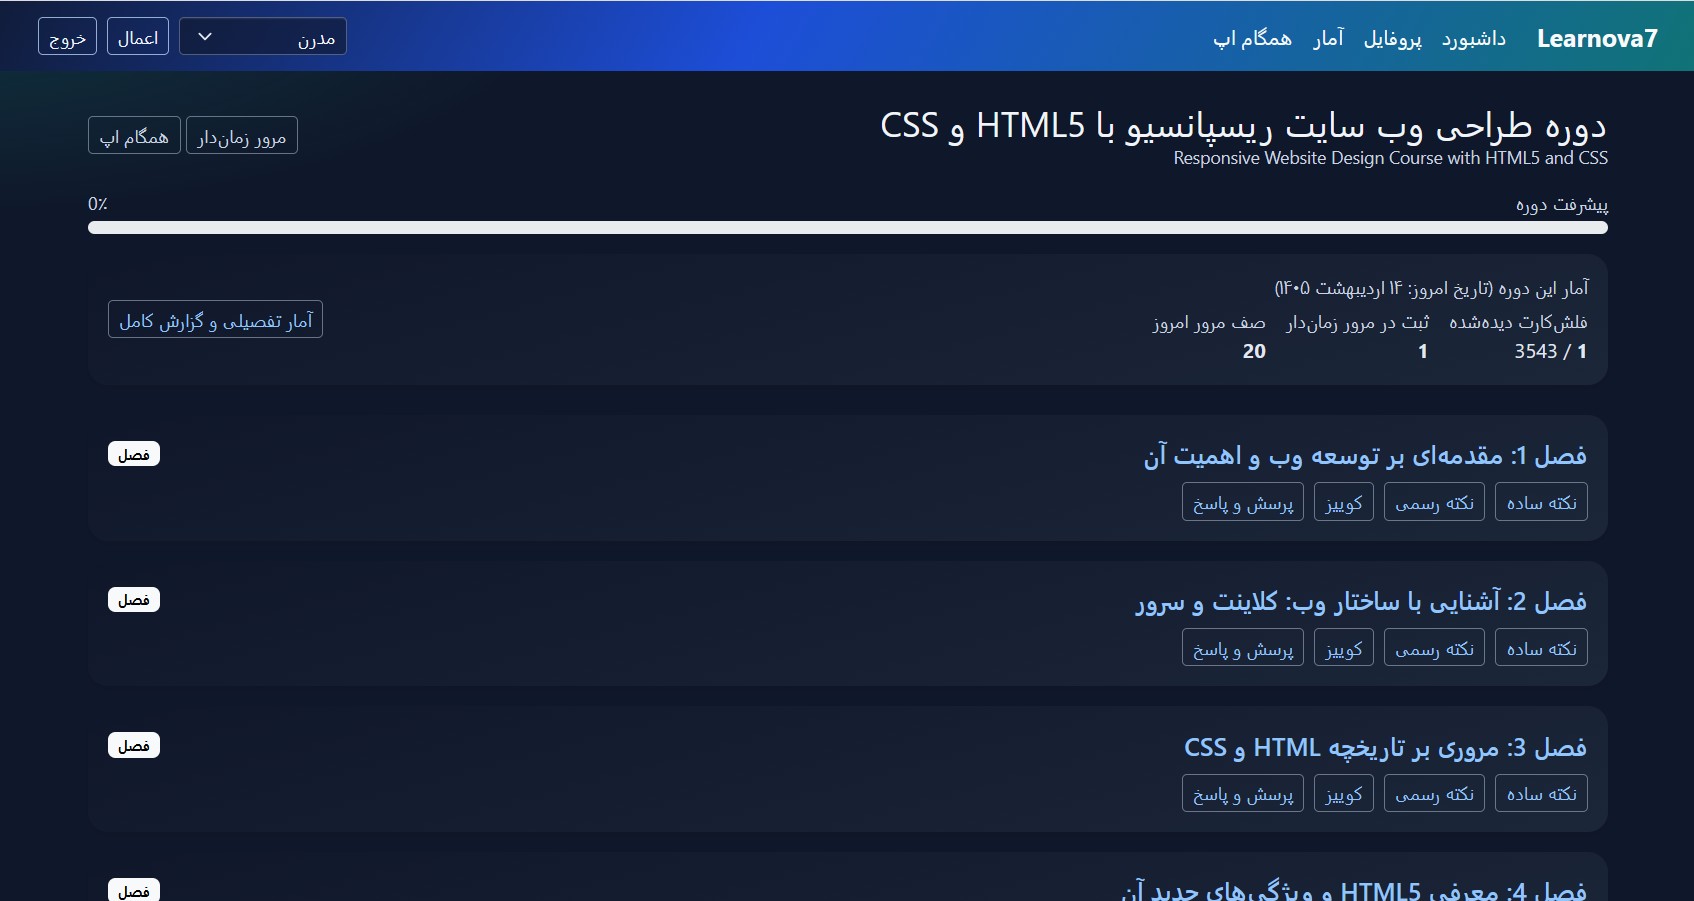
امکانات بیشتر سامانه
برای مشاهده تصویر در اندازه بزرگتر کلیک کنید
یادگیری فراتر از مطالعه معمولی
با فلشکارتهای آموزشی، مرور هدفمند و تمرین مستمر، مطالب را فعالانه یاد بگیرید و مسیر پیشرفت خود را دنبال کنید.
تگها:
Algorithm
embedded systems
IoT
Machine Learning
Microcontroller
Navigation
Programming
Robotics
Sensor
Signal Processing
Tracking
الگوریتم
اینترنت اشیا
برنامه نویسی
پردازش سیگنال
رباتیک
ردیابی
سنسور
سیستمهای نهفته
میکروکنترلر
ناوبری
یادگیری ماشین
نظرات
هنوز نظری ثبت نشده است.
وارد شوید تا نظر ثبت کنید.